Zonguldak’ta yer altı teknolojilerine yönelik dikkat çeken bir proje gündeme geldi. Ülkü Ocakları Karaelmas Teknoloji Kulübü bünyesinde üretilmesi planlanan KÖSTEBEK-S, madenlerde ve göçük alanlarında insanların ulaşmakta zorlandığı dar bölgelere ilerleyerek arama, keşif ve görüntü aktarımı yapabilecek şekilde tasarlanıyor.
Henüz tasarım aşamasında bulunan modüler yer altı robotunun, geliştirilecek mekanik yapısı ve görüntüleme sistemleriyle zorlu alanlarda uzaktan keşif yapılmasına katkı sağlaması hedefleniyor.
DAR ALANLARDA İLERLEYEBİLECEK ŞEKİLDE TASARLANIYOR
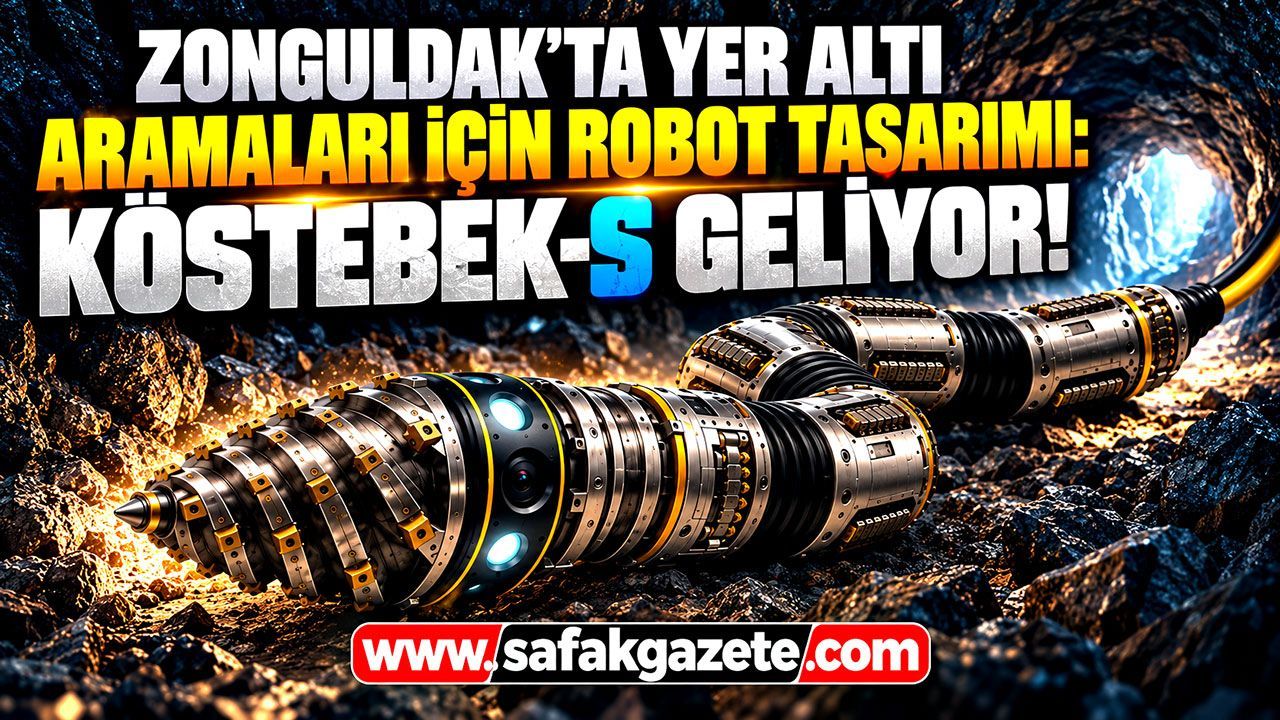
KÖSTEBEK-S projesinde robotun ön bölümünde kazıcı bir başlık, eklemli gövdesinde ise dar alanlarda hareket etmeyi sağlayacak mini metal paletler kullanılması öngörülüyor.
Kazı sırasında oluşabilecek geri tepmenin azaltılması ve robotun ilerlemesinin desteklenmesi amacıyla açılır tutunma mekanizmaları ile kademeli tırnakların tasarıma dahil edilmesi planlanıyor.
Kazıcı başlığın açacağı kesitin, robotun gövdesinin ve hareket sisteminin geçişine uygun olması da mekanik tasarımın temel hedefleri arasında yer alıyor.
KAMERA VE TERMAL GÖRÜNTÜLEME SİSTEMİ PLANLANIYOR
Robotun yalnızca ilerlemesi değil, ulaştığı bölgelerden veri aktarabilmesi de amaçlanıyor. Bu kapsamda kamera, aydınlatma, termal görüntüleme ve uygun sensörlerin kullanılması planlanıyor. Söz konusu sistemlerden elde edilecek görüntü ve verilerin operatöre aktarılmasıyla, erişilmesi güç alanların uzaktan incelenebilmesi hedefleniyor.
İLK AŞAMADA UZAKTAN KUMANDALI OLACAK
Projenin ilk aşamasında KÖSTEBEK-S’nin uzaktan kumandayla kontrol edilmesi planlanıyor. İlerleyen aşamalarda ise robotun otonom hareket kabiliyetinin geliştirilmesi hedefleniyor.
Bu doğrultuda mekanik tasarımın olgunlaştırılması ve kontrol sistemlerinin geliştirilmesi, projenin sonraki adımları arasında bulunuyor.
KÖSTEBEK-S HENÜZ TASARIM AŞAMASINDA
KÖSTEBEK-S projesi henüz tasarım aşamasında bulunuyor. Mevcut konsept görselinden hareketle mekanik yapının geliştirilmesi ve çalışabilir bir prototipin üretilmesi amaçlanıyor.
Projenin hedefleri arasında, madenlerde ve göçük alanlarında insan erişiminin kısıtlı olduğu noktalarda keşif yapılmasını sağlayabilecek bir robot ortaya çıkarmak yer alıyor. Ancak sistemin gerçek saha koşullarındaki performansı, prototipin üretilmesi ve test edilmesinin ardından değerlendirilebilecek.